imrishabh18/rp2040-motor-controller
The circuit implements a powered USB interface with a W25Q16 flash memory chip, a RP2040 microcontroller, and AO3400A MOSFETs for switch control, enabling USB communication, memory storage, and device power management.
- Version
- 1.0.19
- License
- unset
- Stars
- 0
firmware/as5600.py
"""Read-only AS5600 single-turn angle feedback. Never burns OTP settings."""
ADDRESS = 0x36


class AS5600:
    def __init__(self, bus):
        self.bus = bus
        self.angle_degrees = None
        self.zero_raw = 0
        self.raw = None

    def sample(self):
        self.angle_degrees = None
        self.raw = None
        data = self.bus.readfrom_mem(ADDRESS, 0x0B, 3)
        if len(data) != 3:
            raise OSError("short encoder response")
        status = data[0]
        if not status & 0x20 or status & 0x18:
            raise ValueError("encoder magnet missing, too weak, or too strong")
        self.raw = ((data[1] & 0x0F) << 8) | data[2]
        self.angle_degrees = ((self.raw - self.zero_raw) & 0x0FFF) * 360 / 4096
        return self.angle_degrees

    def zero(self):
        self.sample()
        self.zero_raw = self.raw
        self.angle_degrees = 0.0
Related Packages
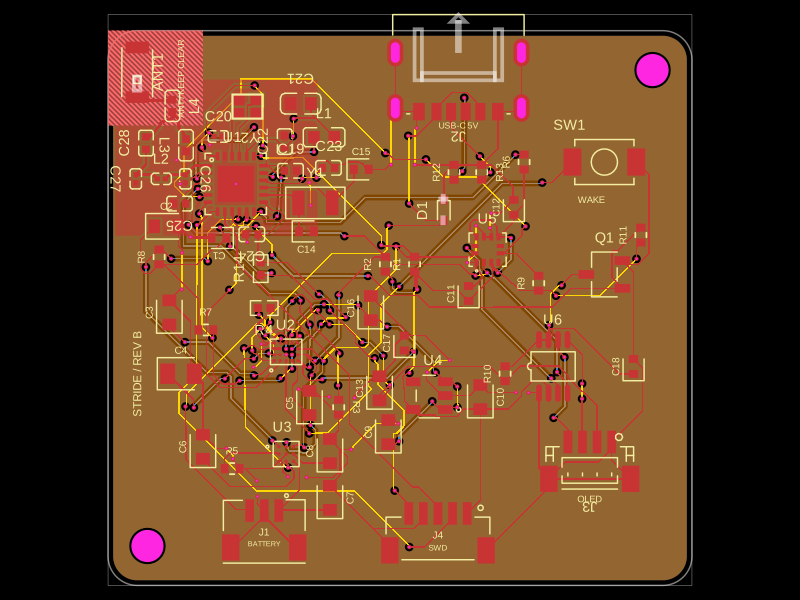 More from this authorimrishabh18/pedometerThis code defines and assembles a simple radio receiver hardware circuit using specific imported capacitors, inductors, RF connectors, and oscillator components with precise footprints and schematic attributes.
 Similar packagemohan-bee/esp32-c3This hardware design integrates an ESP32-C3 microcontroller, a USB-C connector, a power management IC (AP2112-3.3V regulator), a USB-to-Serial converter (CH340C), several resistors, capacitors, and user-accessible headers to facilitate USB communication, power regulation, and general I/O interfacing.
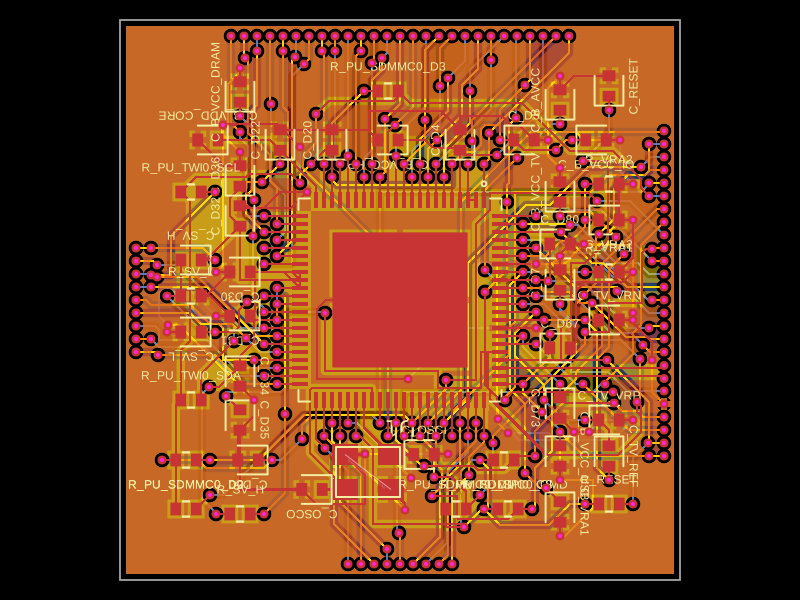 Discover something newastra/f1c100sThe code defines the physical pin layout, labels, and footprint for the F1C100S system-on-chip (SoC) component used in electronic devices.